基于整车在环(ViL)的新能源汽车智能驾驶测试方案与生产测试设备

引言
随着新能源汽车与智能驾驶技术的深度融合,传统的测试方法已难以满足复杂场景下系统验证的需求。整车在环(Vehicle-in-the-Loop, ViL)测试方案应运而生,成为连接虚拟仿真与真实道路测试的关键桥梁。新能源汽车生产测试设备也面临着新的挑战与机遇。本文将系统阐述基于ViL的智能驾驶测试方案,并探讨其在新能源汽车生产测试设备中的应用与趋势。
一、整车在环(ViL)测试概述
1.1 什么是ViL
整车在环(ViL)是一种将真实车辆置于实验室环境中,通过测功机、转向机器人、制动机器人等设备模拟实际道路负载,同时利用虚拟仿真环境生成感知、决策与执行所需的各类场景,实现对整车级智能驾驶功能的闭环测试。
1.2 ViL在新能源汽车中的重要性
- 安全性:避免实车道路测试的高风险场景(如紧急避障、失效模式)。
- 可重复性:精确复现测试条件,提高测试结果的可比性。
- 效率:24小时不间断测试,加速算法迭代。
- 成本:减少实车磨损、燃料/电能消耗及场地占用。
二、基于ViL的智能驾驶测试方案
2.1 系统架构
典型的ViL测试系统包含:
- 真实车辆:搭载待测智能驾驶系统(传感器、控制器、执行器)。
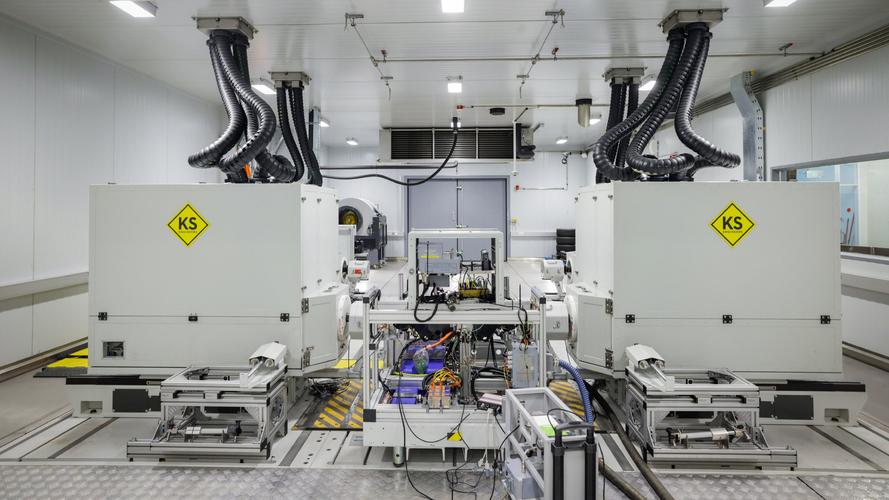
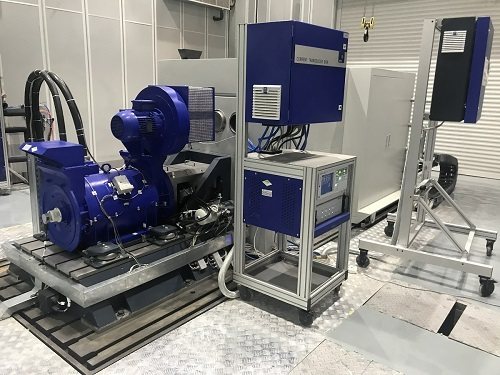
- 测功机平台:模拟道路阻力与惯性,驱动或吸收车轮功率。
- 转向/制动/加速机器人:替代人类驾驶员执行控制指令。
- 环境感知模拟系统:雷达目标模拟器、摄像头视频注入、V2X信号模拟。
- 虚拟仿真环境:场景生成、交通流模拟、传感器模型。
- 数据采集与监控系统:同步记录车辆总线、传感器及仿真数据。
2.2 测试流程
- 场景定义:基于法规、事故数据及用户需求构建测试用例库。
- 虚拟仿真预演:在纯软件环境中验证场景合理性。
- ViL集成:将真实车辆接入台架,连接传感器模拟与执行机器人。
- 闭环测试:虚拟环境发送感知信号,车辆决策后执行真实动作,测功机反馈负载。
- 数据分析:评估功能性能、安全指标及失效模式。
- 回归测试:算法更新后重复上述流程。
2.3 关键技术挑战
- 传感器模拟精度:毫米波雷达、激光雷达及摄像头的物理级模拟。
- 实时性:仿真步长与车辆控制周期的同步。
- 机械接口:转向机器人对原车转向系统的无损安装。
- 场景覆盖度:如何高效生成Corner Case。
三、新能源汽车生产测试设备
3.1 生产测试的特殊需求
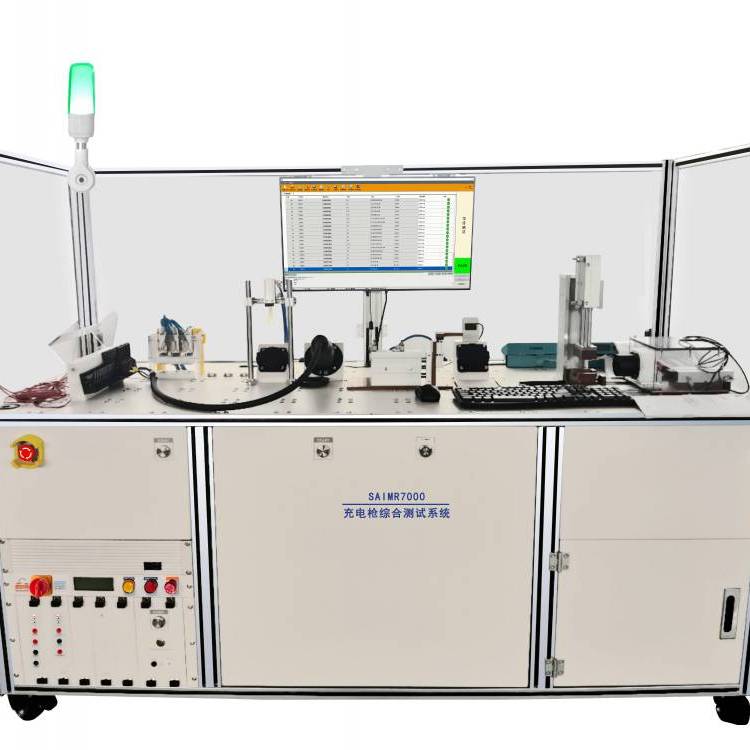
新能源汽车生产线的测试设备不仅需验证传统功能,更需关注三电系统及智能驾驶相关部件:
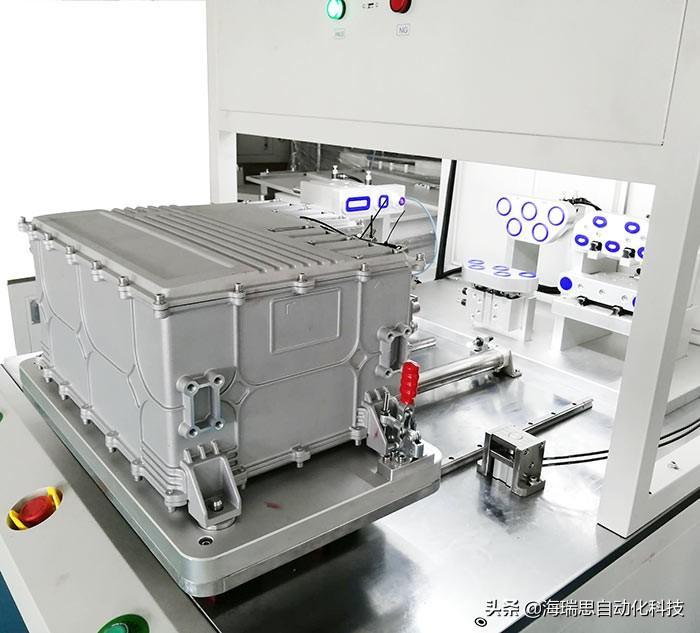
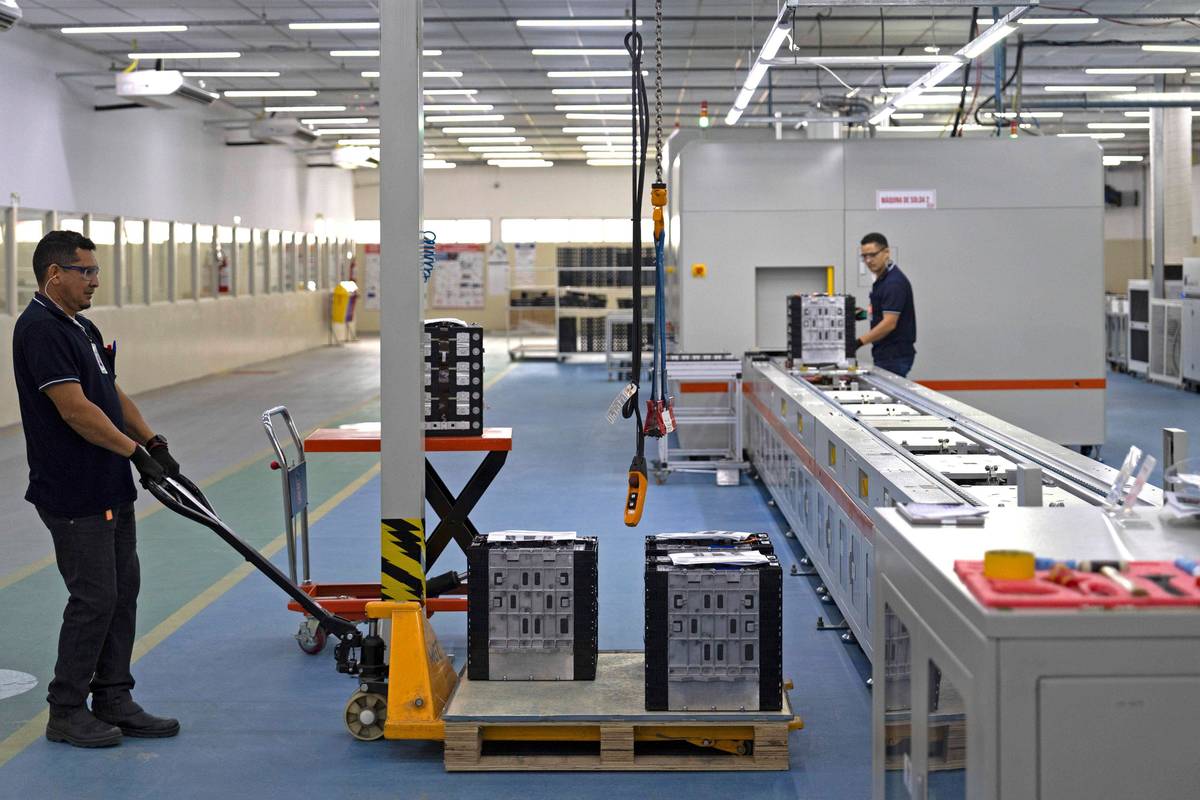
- 电池包下线测试:绝缘、耐压、充放电性能。
- 电机与电控测试:反电动势、扭矩精度、效率MAP。
- ADAS传感器标定与测试:摄像头、雷达、激光雷达的静态/动态标定。
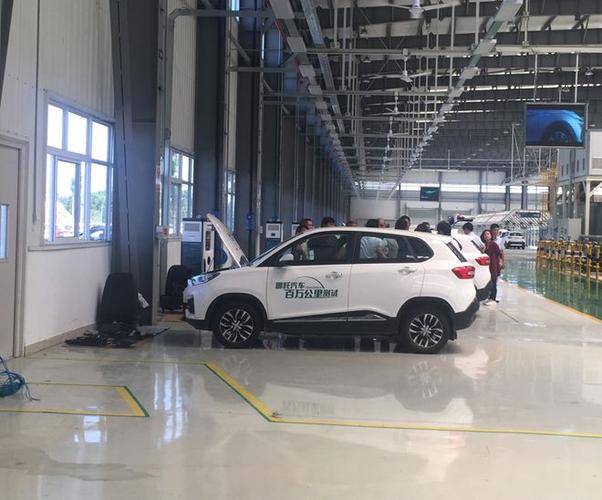
- 整车EOL测试:包含ViL概念的智能驾驶功能快速验证。
3.2 ViL在生产测试中的应用
将ViL技术降维应用于生产线末端(EOL)测试,可在数分钟内完成智能驾驶核心功能的快速检查,例如:
- 自动紧急制动(AEB) 静态测试:目标模拟器触发,检查车辆是否发出制动指令。
- 车道保持(LKA) 功能测试:视频注入模拟车道线,检查转向响应。
- 传感器标定验证:通过ViL进行在线标定结果确认。
此类设备通常采用模块化设计,便于集成到现有产线,并支持OTA升级测试场景。
3.3 典型设备构成
- 台架与测功机:适用于四驱车型的双轴或四轴测功机。
- 目标模拟系统:雷达回波模拟器、摄像头视频暗箱。
- 车辆接口盒:CANFD/以太网通信,用于注入信号与读取状态。
- 机器人执行器:转向、刹车、换挡机器人(轻量化版)。
- 安全监控:紧急停止与碰撞避免系统。
四、发展趋势
- 云仿真与ViL结合:利用云端大规模并行仿真加速场景生成,并下发至ViL台架。
- 数字孪生:构建车辆全生命周期数字孪生体,实现测试数据闭环。
- 标准化:ISO 34501等场景描述标准,以及ASAM OpenX系列接口,推动ViL互操作性。
- 产线融合:将ViL测试设备与生产MES系统深度集成,实现每辆车下线前的智能驾驶功能“体检”。
五、
基于整车在环(ViL)的智能驾驶测试方案为新能源汽车提供了一条高效、安全、可重复的验证路径。生产测试设备也不断进化,从传统的功能检测扩展到智能驾驶系统集成验证。随着技术的成熟与标准的完善,ViL将在新能源汽车研发与制造中扮演越来越重要的角色,助力智能驾驶技术真正落地。
如若转载,请注明出处:http://www.51bucang.com/product/47.html
更新时间:2026-10-26 16:48:44